矿山 / 化工高危场景,履带机器人双光云台如何消除巡检盲区?
矿山井下、化工装置区最怕的不是“没巡检”,而是“巡了也像没巡”:管廊夹层看不见,罐根阀门摸不着,皮带巷深处黑得连手电都吃力,反应釜区还有毒气、蒸汽和反光管壁干扰。人进去有风险,固定摄像头又只能盯住正前方,角落、顶部、设备背面、低洼边坡全是盲区。
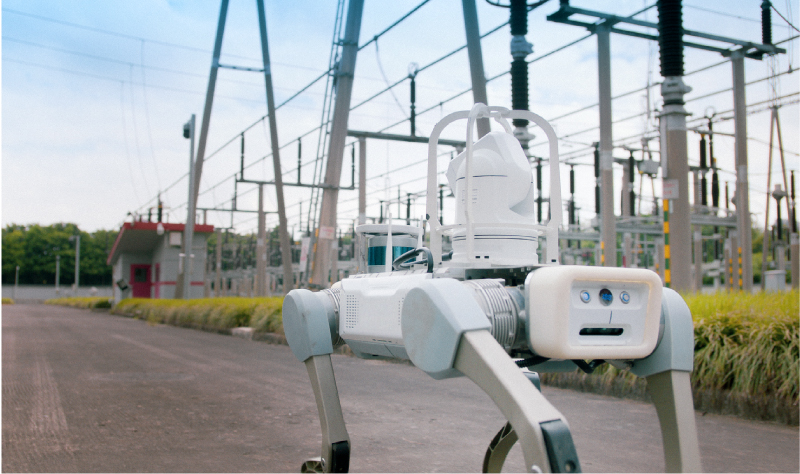
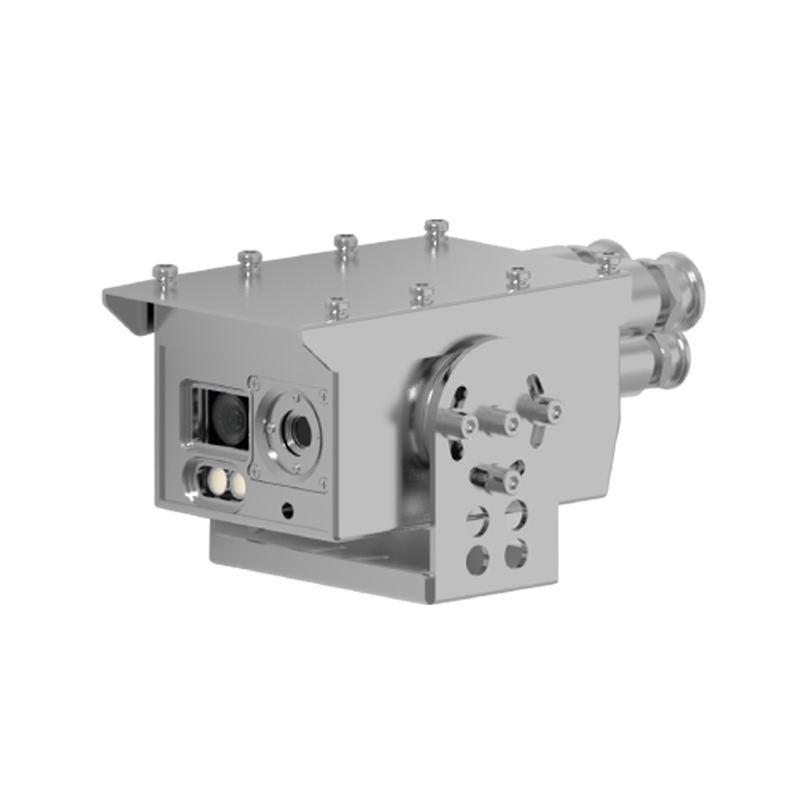
履带机器人先把“去不到”的问题解决掉。相比轮式设备和挂轨相机,履带底盘能爬坡、越沟、碾过碎石和泥泞,钻进矿井巷道、罐区夹道、装置底层和事故后现场;再配上可升降双光云台,镜头高度随场景抬升,水平 360°、俯仰大角度转动,高处法兰、低处排污口、设备背板、管架底部一次扫清。
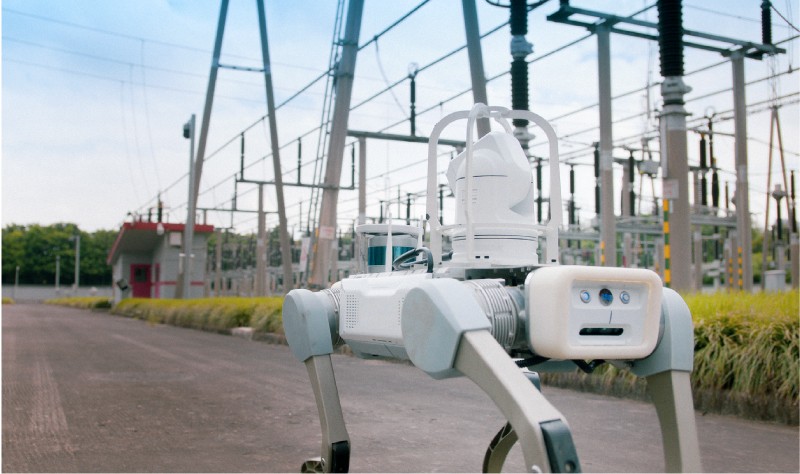
真正消灭盲区的,是“双光”不是“单眼”。
可见光相机负责看细节:阀门手柄状态、仪表读数、保温层破损、螺栓脱落、跑冒滴漏、杂物堆积,这些显性异常要高清彩色画面才认得准。红外热成像负责看“看不见的风险”:黑夜、浓烟、粉尘、蒸汽里不靠光照,只靠热辐射;电机过热、电缆虚接、配电柜温升、管道局部堵塞、煤堆自燃前兆,人眼还没感觉,热图已经出现温差报警。
二者一融合,盲区就被拆成两类处理:
一类是“位置盲区”——人进不去、固定枪机拍不到,履带机器人走过去,云台自动预置位巡航;
一类是“认知盲区”——看得见面但看不出病,红外把温度异常标出来,可见光马上变倍复核、截图留证,系统再推送给值班员。发现泄漏或超温后,机器人可同步回传气体浓度、声音、位置信息,把“可能出事”变成“知道哪出事、出什么事”。
化工场景里,双光云台还能做气体成像:甲烷、丙烷、VOCs 等泄漏在红外波段有热辐射特征,云台扫过去不是等点式传感器报警,而是直接“看见”哪根法兰在冒气、风向怎么飘。矿山场景里,井下低光、煤尘、巷壁反光不再吓退设备,红外补盲+激光雷达避障,机器人贴着皮带机、变电所、泵房走,托辊卡死、皮带跑偏、设备过热提前暴露。
说到底,高危场景的巡检盲区,一半是“走不到”,一半是“看不懂”。履带底盘解决移动边界,双光云台解决感知边界:一个负责把镜头送到死角,一个负责把隐患从黑暗、烟雾和常温里拎出来。等人工再进场时,已经不是“去排查”,而是“去处置”。